Realsee × GPT-6 Astra × Blender
在线阅读网站 · 实景与三维预览 · Discord 交流
用 Realsee 的附加产物作为参考,让 GPT-6 Astra 调用本地 Blender,建立可以继续编辑的三维空间。
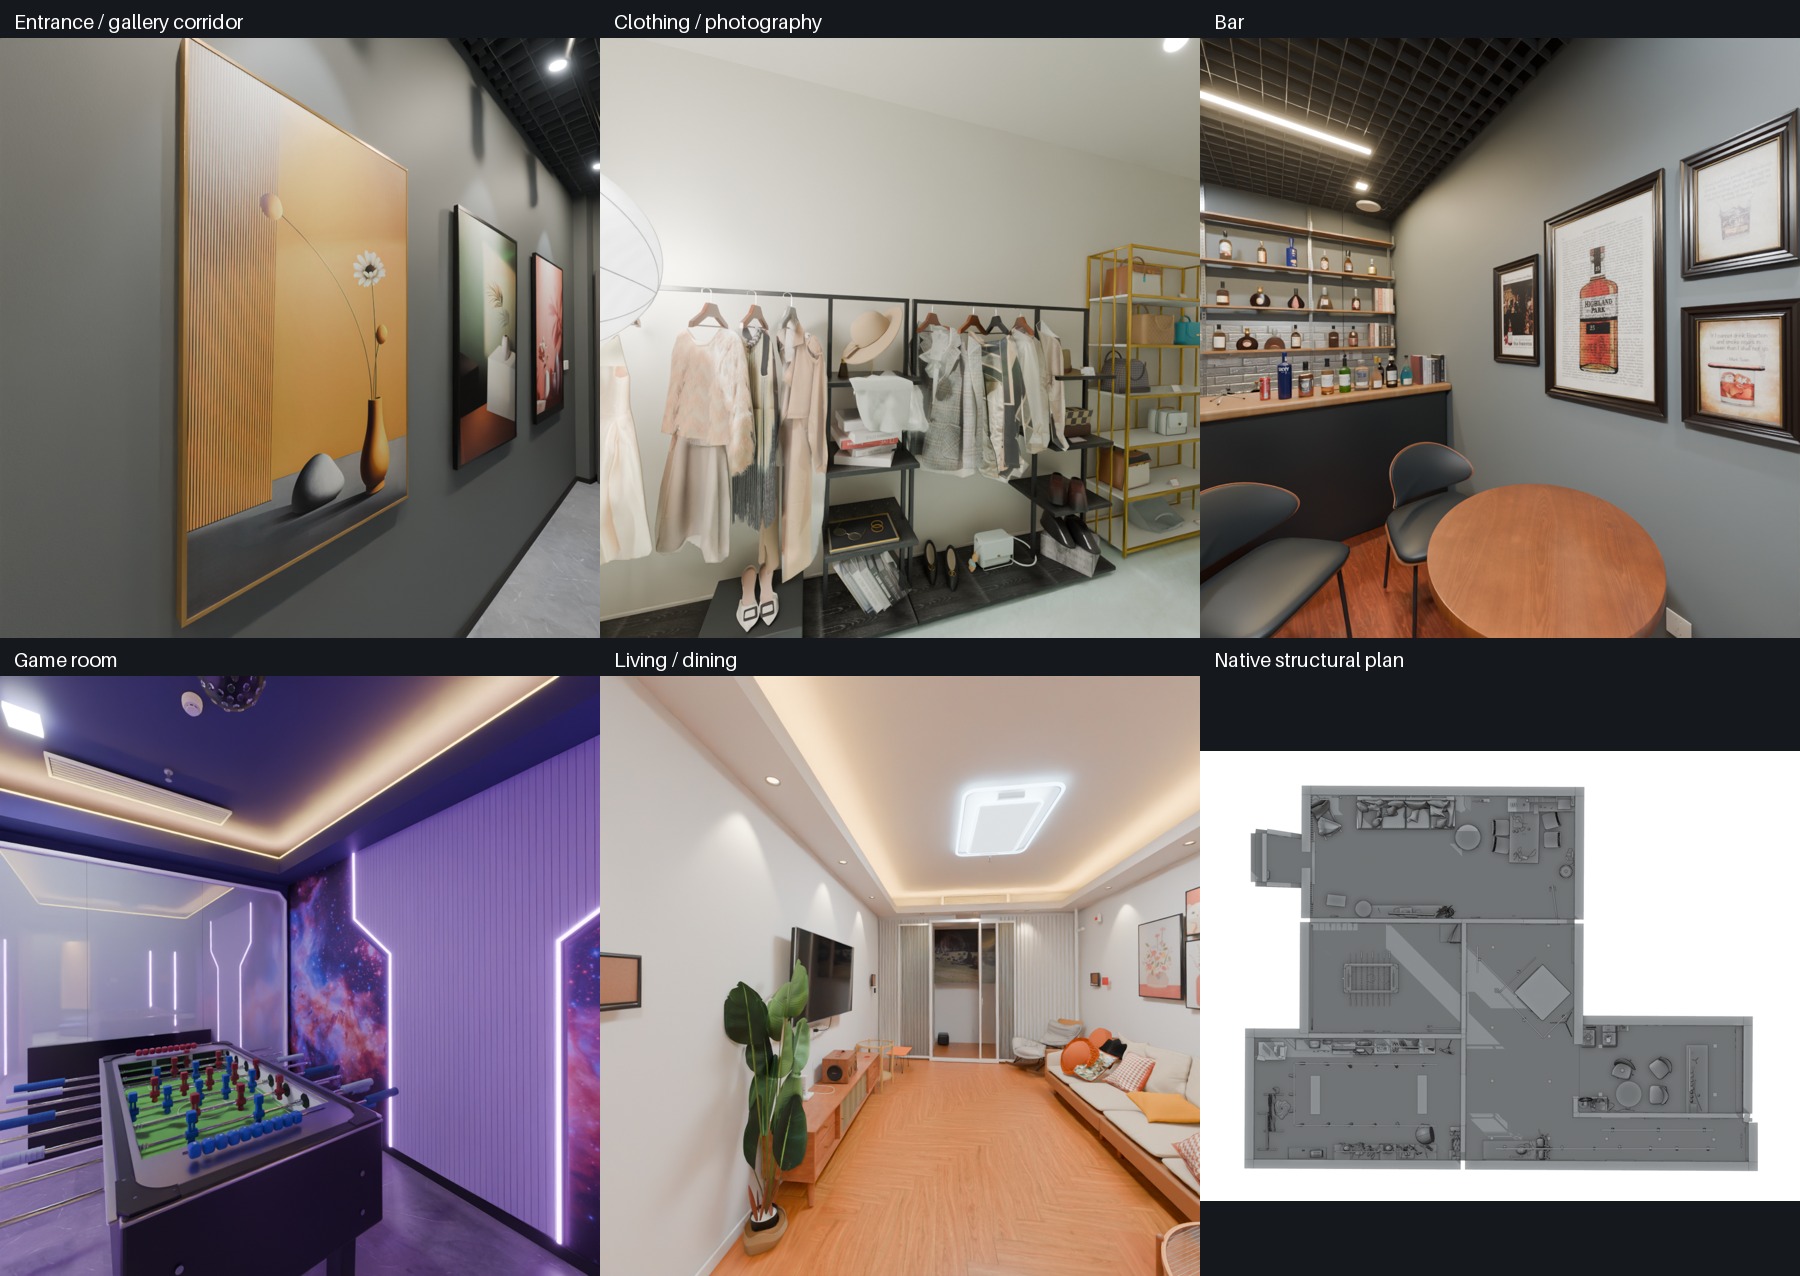
这里整理了一次实际项目的原始资料、提示词、上手教程、空间建模代码和成果预览。重点是墙、地面、顶面、门窗和区域连接,家具与小物件作为补充。
从这里开始
- 安装 Blender,准备能读取本地文件、执行命令的 Astra 会话。本案例使用 Codex 与 Blender 5.2.1 LTS。
- 通过 Git LFS 将案例原始资料下载到
data/,或使用自己的 Realsee 模型与贴图、点云、全景图、CAD 等资料。保留原始目录结构,不覆盖已公开的案例文件。 - 在 Codex 中打开这个项目,把快速提示词发给 Astra。
- 先看整体空间预览,再提出修改意见;完成的工程保存到
output/reconstruction_native.blend。
具体怎么下载资料、发提示词、看预览继续改,见图文上手教程。想使用本项目更完整的任务要求,可参考中文详细提示词和英文版。详细版保留了这次案例的资料说明,使用时让 Astra 按自己的数据调整。
下载案例原始资料
案例包含 396 个原始文件,共 6,079,895,800 字节(约 5.66 GiB),不含 .DS_Store。安装 Git LFS 后,可以仅下载原始资料:
GIT_LFS_SKIP_SMUDGE=1 git clone https://github.com/realsee-developer/realsee-astra-blender.git
cd realsee-astra-blender
git lfs pull --include='data/**' --exclude=''
文件清单与校验方法见数据说明。原始资料按原样公开,包含现场二维码;现有公开模型与视频仍为先前经过审查、脱敏的副本。原始素材的权利与代码许可分开,详见数据与许可。
先试一下本地环境
准备工具使用 Python 3.10+ 标准库,不需要先安装分析依赖。在仓库根目录运行:
python3 tools/project.py doctor
python3 tools/project.py inventory
python3 tools/project.py smoke
doctor找到 Blender 并读取版本。inventory盘点data/,清单写到output/source-inventory.json。smoke在新建的临时输出目录里创建一个测试墙段,经过三个独立 Blender 进程完成保存、重开编辑、再次重开检查。
smoke 是环境小测试。正式空间重建从资料和提示词开始;它不会触碰已有模型。如果 Blender 不在 PATH 中,可以在 doctor 或 smoke 后加 --blender 指定实际可执行文件路径。更多分析依赖见环境说明。
仓库里有什么
| 目录 | 内容 |
|---|---|
| prompts/ | 以空间建模为主的快速提示词 |
| docs/ | 上手教程、代码导读、案例预览与文件说明 |
| tools/ | 环境检查、输入盘点、Blender 保存/编辑小测试 |
| scripts/ | 从项目中选出的空间分析、建模、对照、动画及导出参考代码 |
| artifacts/ | 原生工程、漫游视频、USDZ 与素材说明;大型文件通过 Git LFS 提供 |
| tests/ | 准备工具的轻量测试 |
| data/ | 通过 Git LFS 提供案例原始资料;额外的私人输入仍不提交 |
research/、output/ |
本地分析与生成文件,Git 默认忽略 |
scripts/ 记录的是这个空间的具体实现,部分代码包含场景对象名、区域坐标和历史中间文件依赖。阅读顺序与运行条件见代码导读;用自己的资料时,由 Astra 参考这些方法生成适合当前空间的建模操作。
看看成果
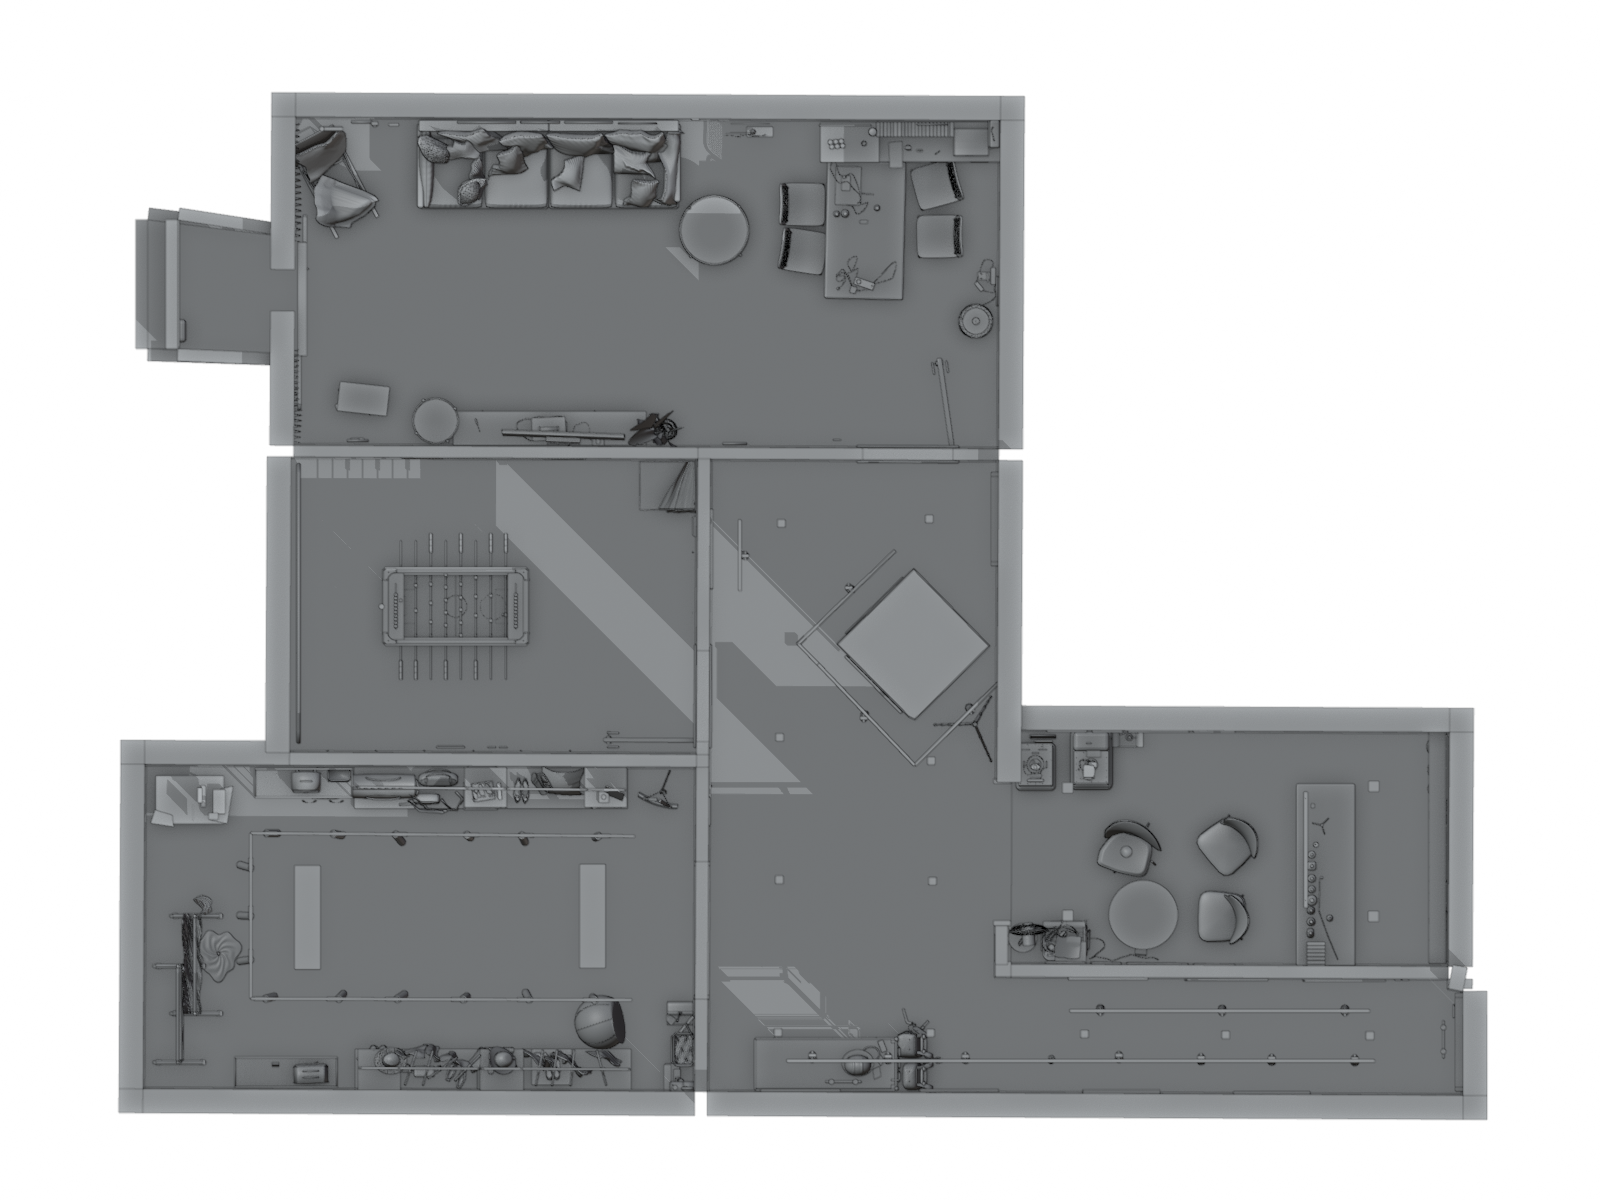
案例最终产物包括原生 .blend、可编辑漫游工程、85 秒视频和 USDZ 首版。代码、教程、预览图及大型模型和视频现已公开;大型文件通过 Git LFS 提供。文件清单见案例文件说明。
整套原始扫描及全景数据也通过 Git LFS 提供。历史测量结果、研究记录与中间检查点仍留在本地,因此精选脚本并不是开箱即用的完整复现流程。代码、提示词和原创文档采用 MIT,原始资料与案例素材的权利单独说明,见数据与许可。
开发与贡献
python3 -m unittest discover -s tests -v
python3 tools/check_public_tree.py
这两项检查不需要 Blender 或原始场景数据。修改 Blender 调用流程时,再执行上面的 smoke。欢迎分享自己的数据组织、建模提示词或工具改进;提交方式见 CONTRIBUTING.md。